Шаговые двигатели: устройство, режимы управления и выбор
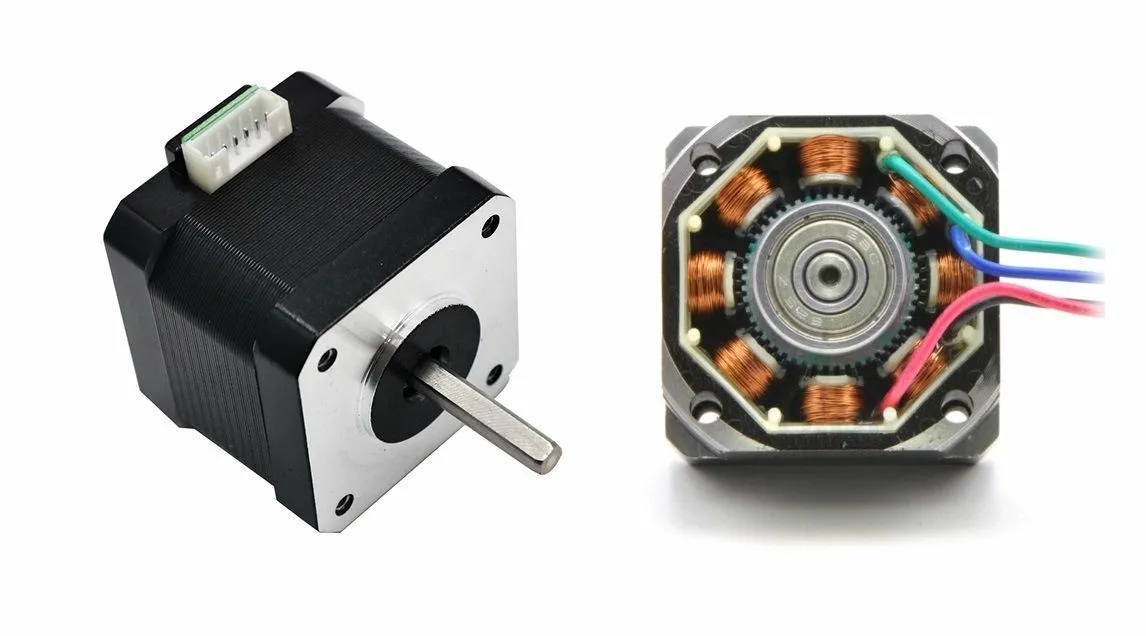
Какими бывают шаговые двигатели, как устроен гибридный мотор, чем биполярное включение отличается от униполярного и на что смотреть при подборе.
Что такое шаговый двигатель
Шаговый двигатель — синхронный бесщёточный электродвигатель с несколькими обмотками. Ток в одной из обмоток статора фиксирует ротор, а поочерёдное включение обмоток поворачивает его на дискретные углы — шаги. Управляет двигателем специальный контроллер, драйвер. Посадочные размеры и фланцы стандартизованы ассоциацией NEMA.
| NEMA 17 | 42×42 мм | до 6 кг·см |
| NEMA 23 | 57×57 мм | до 30 кг·см |
| NEMA 34 | 86×86 мм | до 120 кг·см |
Три конструктивных класса
У двигателей с переменным магнитным сопротивлением ротор выполнен из магнитомягкого материала без остаточной намагниченности. Такой мотор не чувствителен к направлению тока и способен работать на высоких оборотах, а отличить его легко: обесточенный вал вращается свободно, без ощутимых шагов. Сейчас эти двигатели почти не применяются.
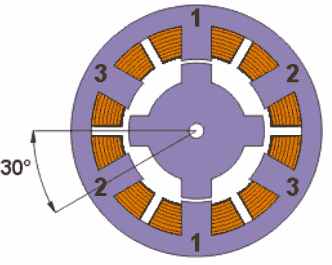
В двигателях с постоянными магнитами намагничен сам ротор, поэтому магнитный поток и момент у них больше. Типичные значения — от 24 до 48 шагов на оборот, то есть угол шага 15–7,5 градуса. Встретить такой мотор можно, например, в лазерном принтере. Скорость ограничивает обратная ЭДС: при свободном выбеге на больших оборотах двигатель работает как генератор и может повредить драйвер. Это справедливо и для гибридных моделей.
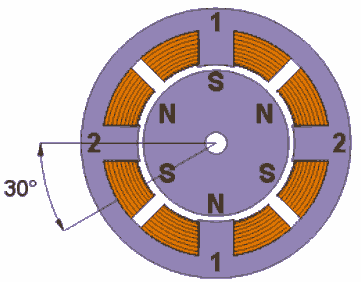
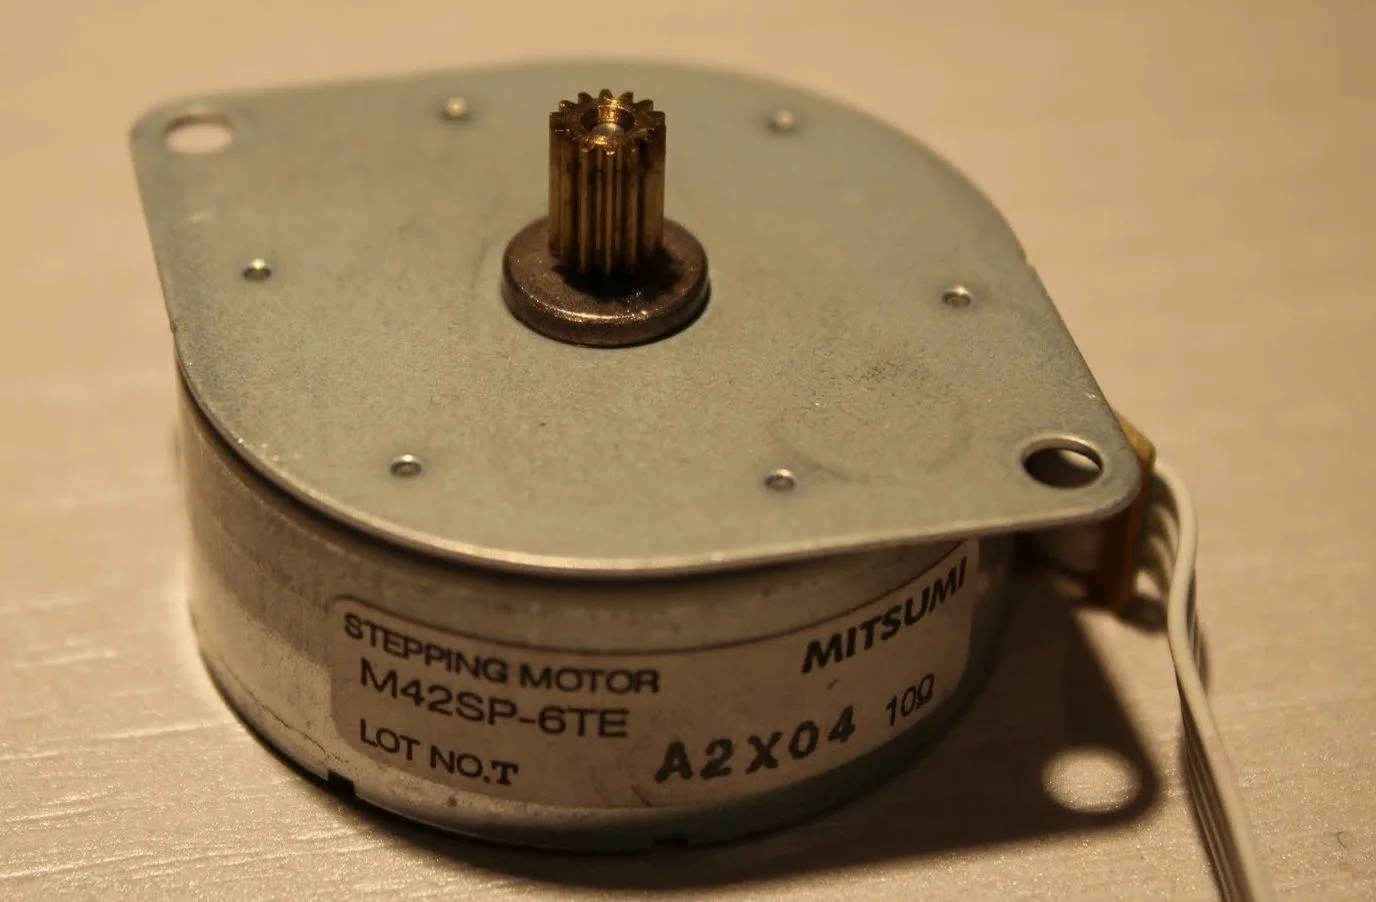
Гибридные двигатели объединяют достоинства обоих классов: меньший шаг, больший момент и более высокая скорость. Обычно у них от 100 до 400 шагов на оборот (3,6–0,9 градуса). При роторе с 50 парами полюсов и двух фазах получается 200 шагов и угол 1,8 градуса. Большинство современных шаговых двигателей относится именно к этому типу.
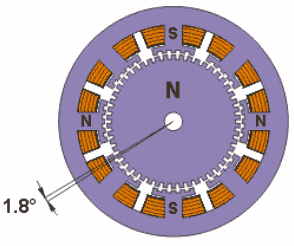
Ротор разделён поперёк на две зубчатые половины, между которыми стоит цилиндрический постоянный магнит. Зубцы одной половины оказываются северными полюсами, другой — южными, причём половины повёрнуты относительно друг друга на половину шага зубцов. Полюсные наконечники ротора и статор набраны из пластин, чтобы снизить потери на вихревые токи. Статор тоже зубчатый; основных полюсов с обмотками обычно 4 при шаге 3,6 градуса и 8 при шаге 1,8 и 0,9 градуса. Вал делают из немагнитной стали, чтобы поток не замыкался через него.
Биполярные и униполярные обмотки
У биполярного двигателя в каждой фазе одна обмотка, всего две обмотки и четыре вывода. Направление поля меняет драйвер, переполюсовывая обмотку, для чего нужна мостовая или полумостовая схема. Распространённый пример — 17HS4401. У униполярного от середины каждой обмотки сделан отвод, и драйверу достаточно четырёх простых ключей. Выводов бывает 5 или 6; пример — 28BYJ-48. Встречаются и двигатели с четырьмя раздельными обмотками и 8 выводами, допускающие оба варианта включения.
У биполярного мотора всегда работают все обмотки, а у униполярного в каждый момент только половина. Поэтому при равной массе обмоток биполярный примерно на 40 % мощнее. На практике встречаются оба типа: биполярные дешевле в производстве, униполярным нужны более простые драйверы. Наиболее распространены гибридные биполярные двигатели.
Режимы управления
- Полношаговый: фазы включаются поочерёдно, одна за раз. В варианте с одновременным включением двух фаз точка равновесия ротора смещается на полшага, а момент возрастает примерно на 40 %.
- Полушаговый: чередование включения одной и двух фаз, число шагов на оборот удваивается.
- Микрошаговый: работают две фазы с неравным распределением токов. Число шагов и точность позиционирования заметно выше, но драйвер нужен сложнее.
Варианты исполнения
Кроме стандартного исполнения выпускают моторы с полым валом, со встроенной в вал приводной гайкой, с двойным валом, с тормозом, удерживающим вал и при отключённом питании, и с редуктором. Двигатель с энкодером называют сервошаговым: специальный драйвер получает данные о положении вала и при пропуске шагов подаёт дополнительные импульсы.
Сильные и слабые стороны
Угол поворота определяется числом поданных импульсов, поэтому позиционирование возможно без обратной связи. Точность хороших двигателей составляет 3–5 % от шага, и ошибка не накапливается. Мотор развивает полный момент при остановке и даёт большой момент на низких скоростях, что позволяет обходиться без редуктора.
Недостатки тоже известны. Резонанс вызывает шум, вибрации и падение момента; с ним борются увеличением деления шага. При перегрузке двигатель пропускает шаги, и контроллер об этом не узнаёт. Энергия потребляется почти независимо от нагрузки. На высоких оборотах момент резко падает вплоть до остановки. К этому добавляются невысокая удельная мощность и сравнительно сложная схема управления.
На что смотреть при выборе
Выбор сводится к типу и размеру двигателя, току фазы и индуктивности. Если особых предпочтений нет, разумно остановиться на биполярном моторе с 4 выводами: такие двигатели и драйверы к ним наиболее распространены, и замену найти легко. Размер и ток проще всего взять по образцу готовых станков, близких по габаритам и характеристикам. Производитель при этом не особенно важен, характеристики у разных марок примерно одинаковы.
При одном и том же напряжении двигатель с большей индуктивностью даёт больший момент на низких оборотах и меньший на высоких. Зато он оставляет возможность поднять момент повышением напряжения, тогда как мотор с малой индуктивностью в этом случае может перегреваться без заметного выигрыша: ток в его обмотках нарастает быстрее, и среднее значение легко превышает номинал. При прочих равных предпочтительна большая индуктивность.