Сервопривод MG995: характеристики и работа с Arduino
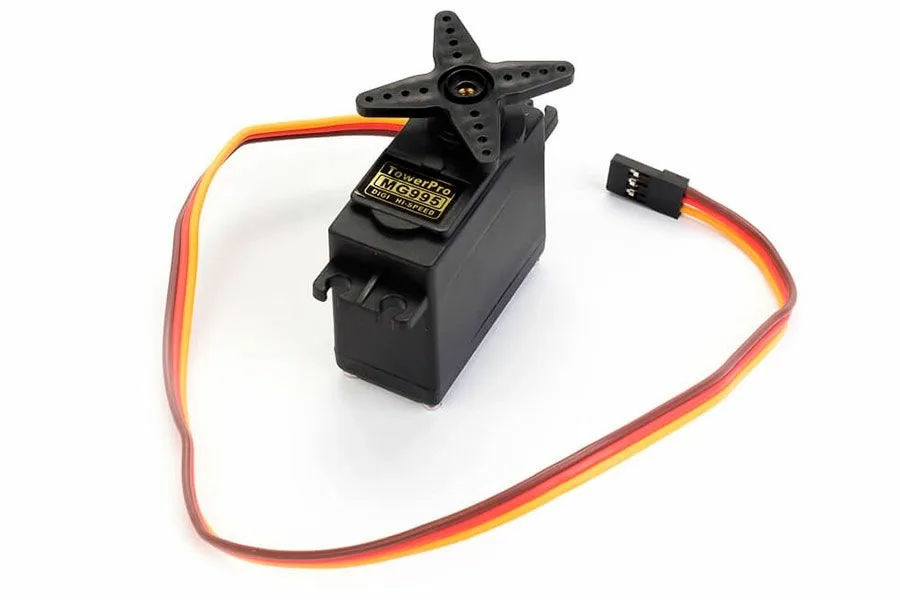
Сервопривод MG995 с металлическими шестернями: параметры, схема подключения к Arduino и пример управления клешнёй с потенциометра.
Что такое сервопривод
Сервопривод поворачивает выходной вал на угол, строго заданный управляющим сигналом. Внутри прямоугольного корпуса находятся мотор, редуктор и плата управления. Модели различаются размерами, материалом шестерён (пластик или металл), типом управления (аналоговое или цифровое), скоростью, моментом и диапазоном поворота: 120°, 180° или непрерывное вращение.
MG995 выделяется металлическим редуктором и высоким крутящим моментом, поэтому его часто ставят в авиамодели и роботов, например для поворота головы или руки.
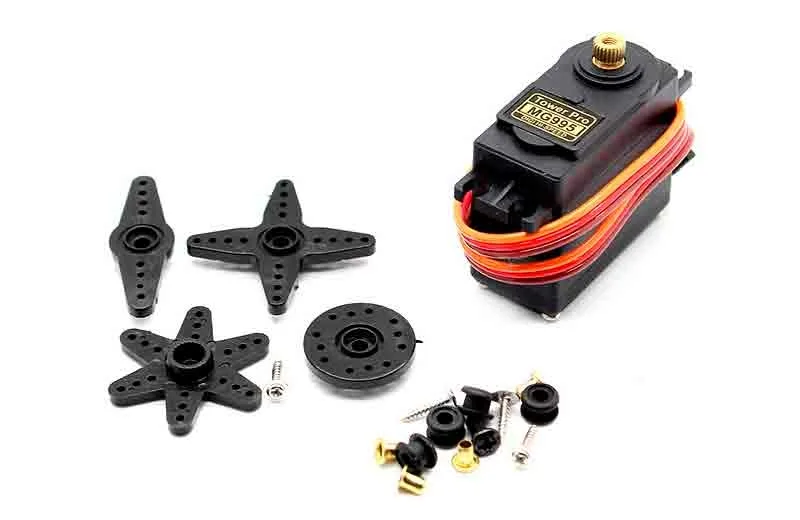
Технические характеристики
| Рабочее напряжение | 4,8–7,2 В |
| Угол поворота | 120° |
| Крутящий момент | 8,5 кг/см при 4,8 В; 10 кг/см при 6 В |
| Скорость | 0,20 с/60° при 4,8 В; 0,16 с/60° при 6 В |
| Материал шестерён | металл |
| Вес | 55 г |
| Размер | 40 х 20 х 42 мм |
Подключение
У сервопривода три провода:
- красный: питание от внешнего стабилизированного источника 4,8–7,2 В;
- чёрный: к выводу GND платы Arduino;
- оранжевый: сигнальный, к цифровому выводу с ШИМ.
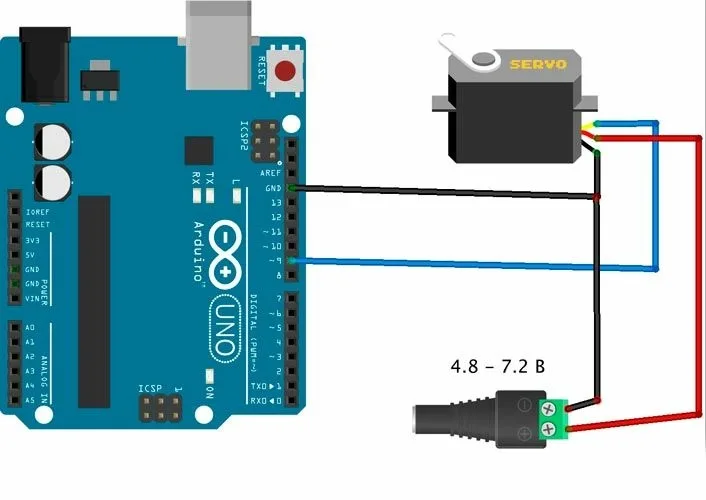
Для работы используется стандартная библиотека Servo.h из Arduino IDE: в ней есть функции настройки привода, установки угла и чтения состояния. В базовом примере сигнальный провод подключён к выводу 9. Скетч командой servo1.write(angle) меняет угол от 0 до 120° с шагом 1° и задержкой 15 мс, после чего идёт в обратную сторону. Вал медленно поворачивается туда и обратно.
Пример: клешня для захвата банки
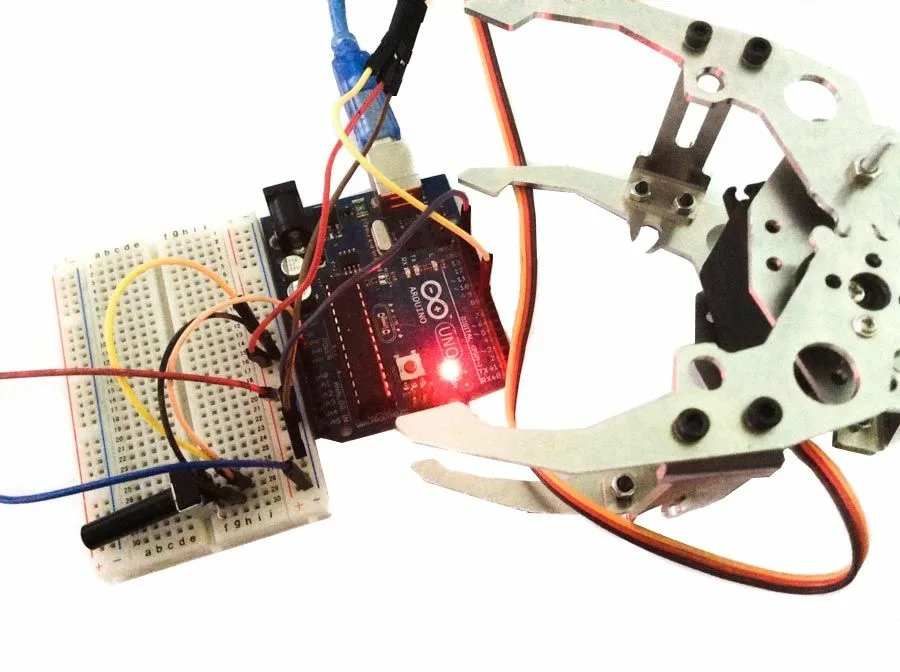
Сервопривод можно использовать как привод клешни, захватывающей банку 0,33 л. Понадобятся Arduino Uno, макетная плата, MG995, робоклешня, потенциометр 10 кОм, блок питания 5 В и провода.
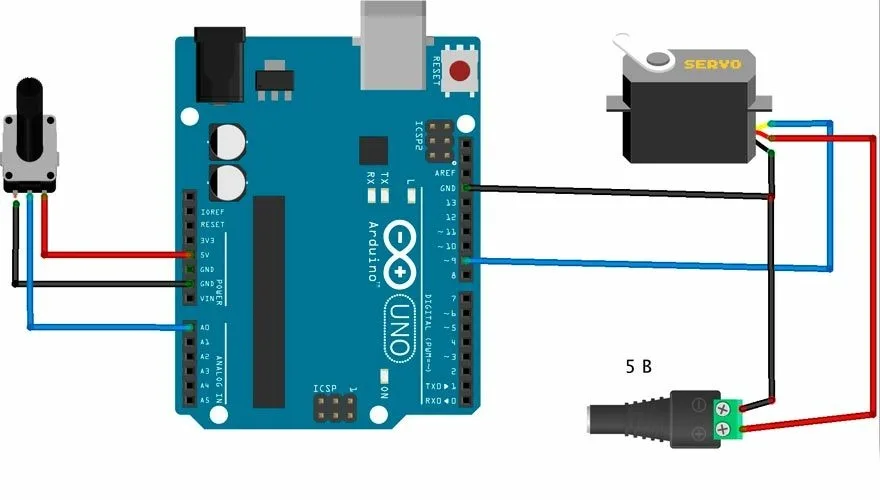
Скетч считывает положение потенциометра через analogRead, функцией map переводит диапазон 0–1023 в угол от 0 до 120° и, если значение изменилось, отправляет его сервоприводу. Поворот ручки сжимает или раскрывает клешню.
Типичные неполадки
- Привод не движется: проверить подключение контактов и достаточность внешнего питания.
- Привод движется рывками: проверить корректность подаваемых команд и опять же питание.