Мини-насос RS-360SH: устройство и подключение к Arduino
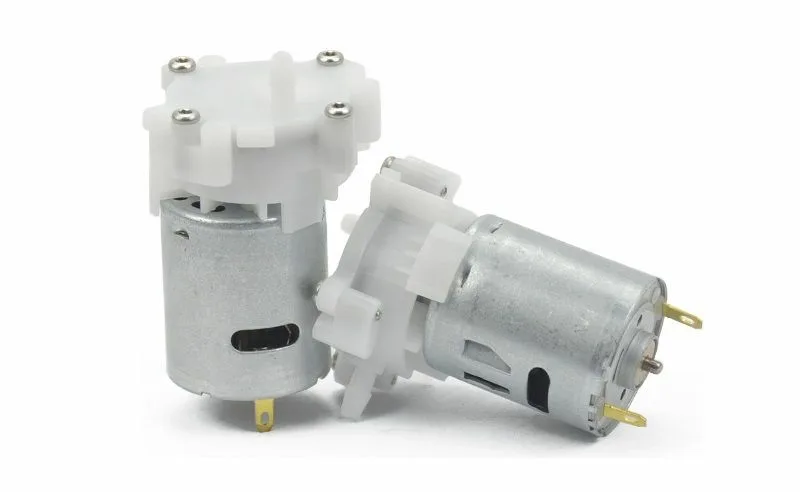
Шестерёнчатая помпа RS-360SH для небольших объёмов воды: конструкция, характеристики, схема включения и пример с датчиком пламени.
Для чего нужна помпа
В проектах на Arduino нередко требуется перекачивать воду по заданному алгоритму. Когда объёмы невелики, для этого подходит компактный насос RS-360SH. Его используют в автополиве комнатных растений, водяном охлаждении, моделировании, рыбоводстве, системах поддержания уровня жидкости.

Как устроен насос
RS-360SH относится к шестерёнчатым насосам: воду перемещают две шестерни, ведущая и ведомая. Конструкция состоит из электродвигателя и разборного герметичного картриджа. Верхняя крышка держится на четырёх болтах; под ней находятся резиновое уплотнительное кольцо и шестерни.
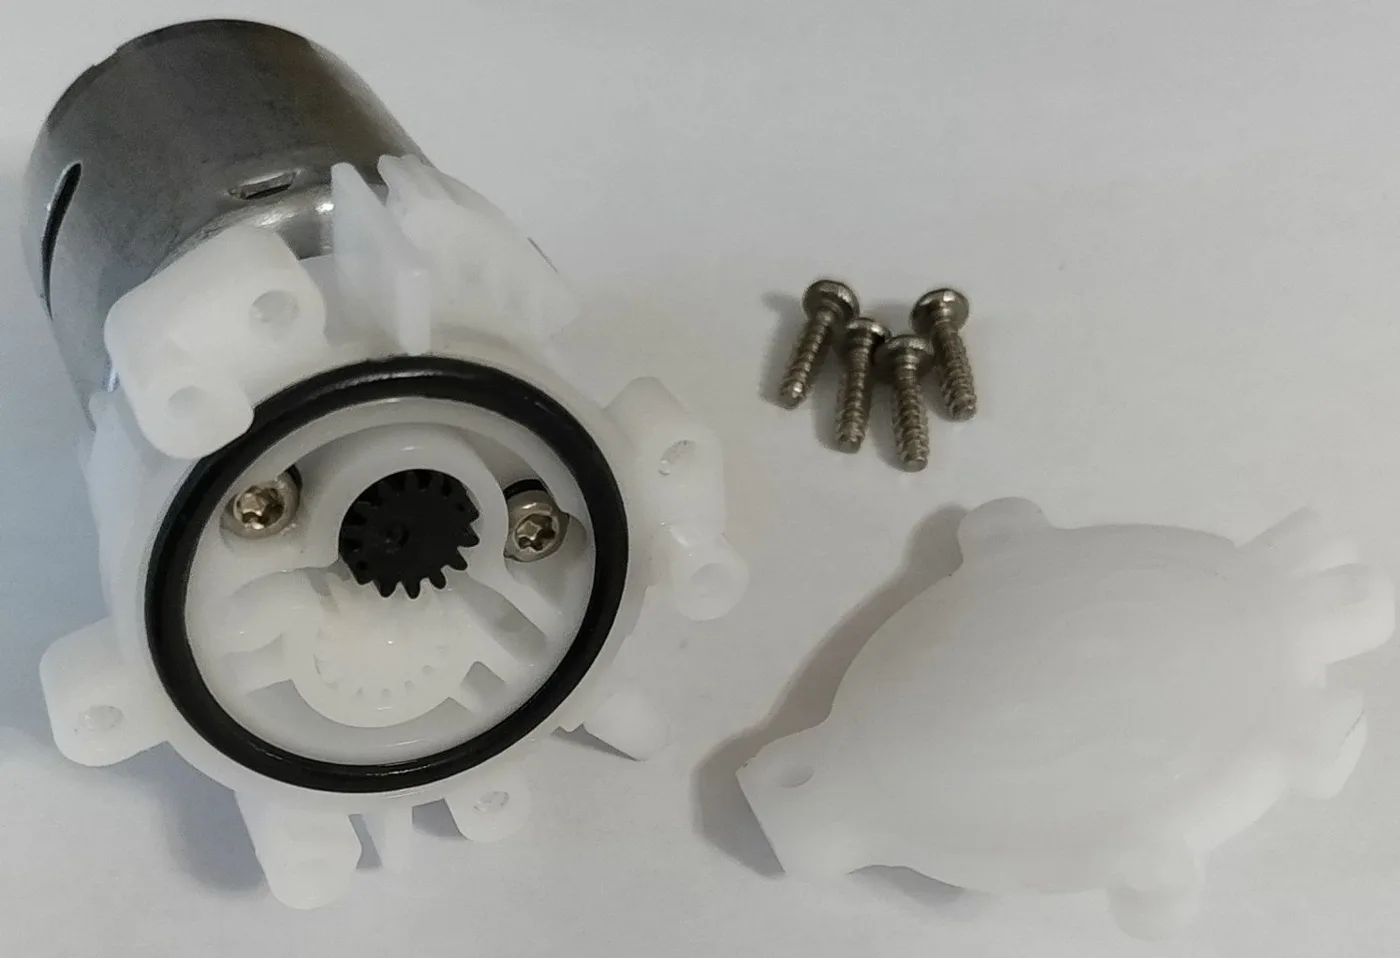
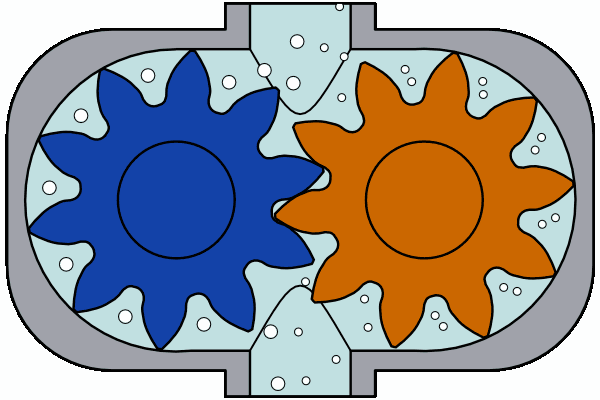
Чёрная шестерня посажена на вал мотора, белая лежит свободно и входит с ней в зацепление, вращаясь в противоположную сторону. Так создаётся поток между входным и выходным патрубками.
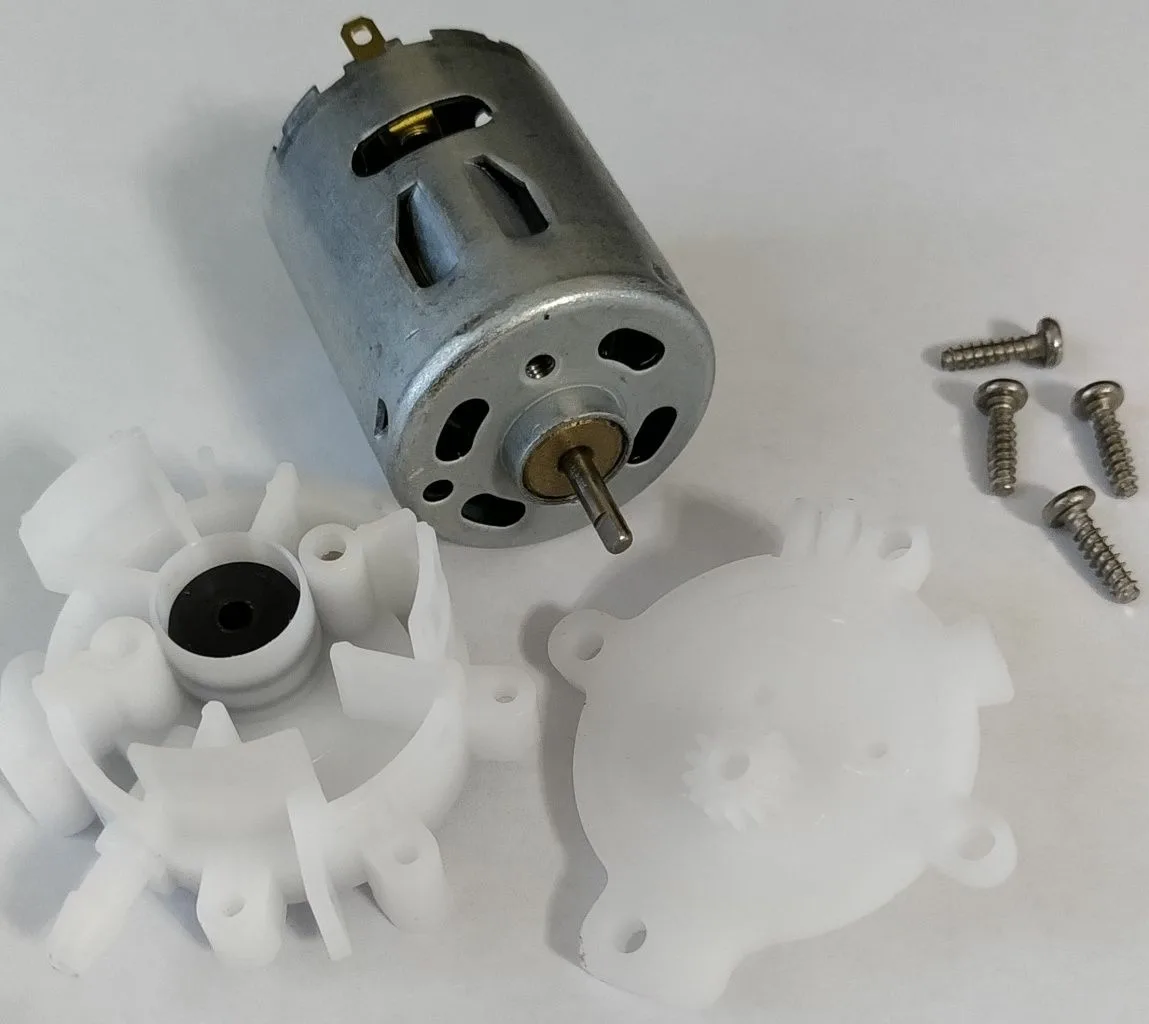
Чтобы полностью отделить мотор, откручивают ещё два болта внутри картриджа. С тыльной стороны пластикового корпуса стоит резиновый сальник, не пропускающий воду к обмотке. Сальник, шестерни и кольцо покрыты тонким слоем силиконовой смазки для дополнительной защиты от протечек.
Характеристики
| Напряжение питания | 3–12 В |
| Номинальное напряжение | 7,2 В |
| Расход воды | 30 л/ч |
| Давление | 0,15 бар (при 12 В) |
| Диаметр патрубков | 4 мм |
| Диаметр двигателя | 27 мм |
| Высота двигателя | 52 мм |
| Общий размер | 65 х 44 мм |
| Материал | металл и пластик |
| Вес | 75 г |
Мотор при скромных размерах потребляет заметный ток: около 2,1 А при 5 В и 2,5 А при 6 В, поэтому источник питания нужен с запасом.
Подключение к Arduino
Управляется помпа как обычный коллекторный двигатель постоянного тока. Напрямую к выводу контроллера её подключать нельзя: плата выйдет из строя. Между Arduino и насосом ставят реле или полевой транзистор. Драйвер L298N использовать можно, но нецелесообразно: его микросхема быстро нагревается.
Полярность обязательна: положительный контакт помечен красной точкой возле одной из клемм двигателя. Простейший скетч настраивает вывод (в примере 13) как выход и по очереди подаёт на него HIGH и LOW с паузой в одну секунду, включая и выключая насос.
Пример: тушение по сигналу датчика пламени
Для проверки собирают макет первичного пожаротушения. Arduino Nano опрашивает инфракрасный датчик пламени на входе A0, а реле, управляющее помпой, подключено к выводу 12. При обнаружении огня реле включается, и насос подаёт воду, пока датчик продолжает видеть пламя.
Сначала выясняют, какие значения даёт датчик. Вспомогательный скетч каждые 0,5 секунды выводит в монитор порта (9600 бод) результат analogRead. В описанном опыте без огня получалось 1023, а рядом с горящей спичкой 31–32; у других датчиков цифры могут немного отличаться. В основном скетче порог взят равным 50: если показание меньше, флаг наличия огня устанавливается и его значение записывается на вывод реле.
Ограничения
- Насос не погружной, целиком опускать его в воду нельзя.
- Для жидкостей с температурой, близкой к кипению, он не годится.
- Напора, скорее всего, не хватит для гидравлики, например чтобы шприцем на 50 мл поднимать груз около 2 кг.