Линейные актуаторы: виды, подключение и контроль положения
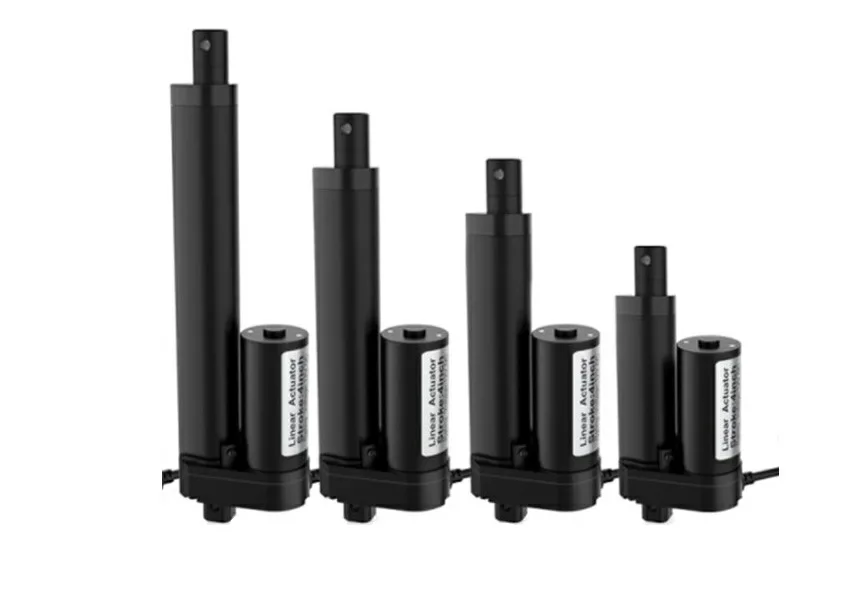
Как устроен линейный привод, чем различаются исполнения и какими способами управлять штоком: по времени, по датчикам и по току.
Что такое линейный привод
Линейный актуатор толкает или тянет: его шток выдвигается и втягивается по прямой. Этого простого движения хватает для множества задач: открыть окно, люк или крышку, поднять груз, наклонить поверхность, моторизовать багажник автомобиля. Встроенный редуктор многократно увеличивает усилие электромотора, а червячная передача обеспечивает самоторможение: сдвинуть шток снаружи нельзя ни при включённом, ни при выключенном моторе, в том числе в крайних положениях.
Варианты исполнения
Приводы различаются расположением мотора относительно штока, и у каждой компоновки своя область применения.
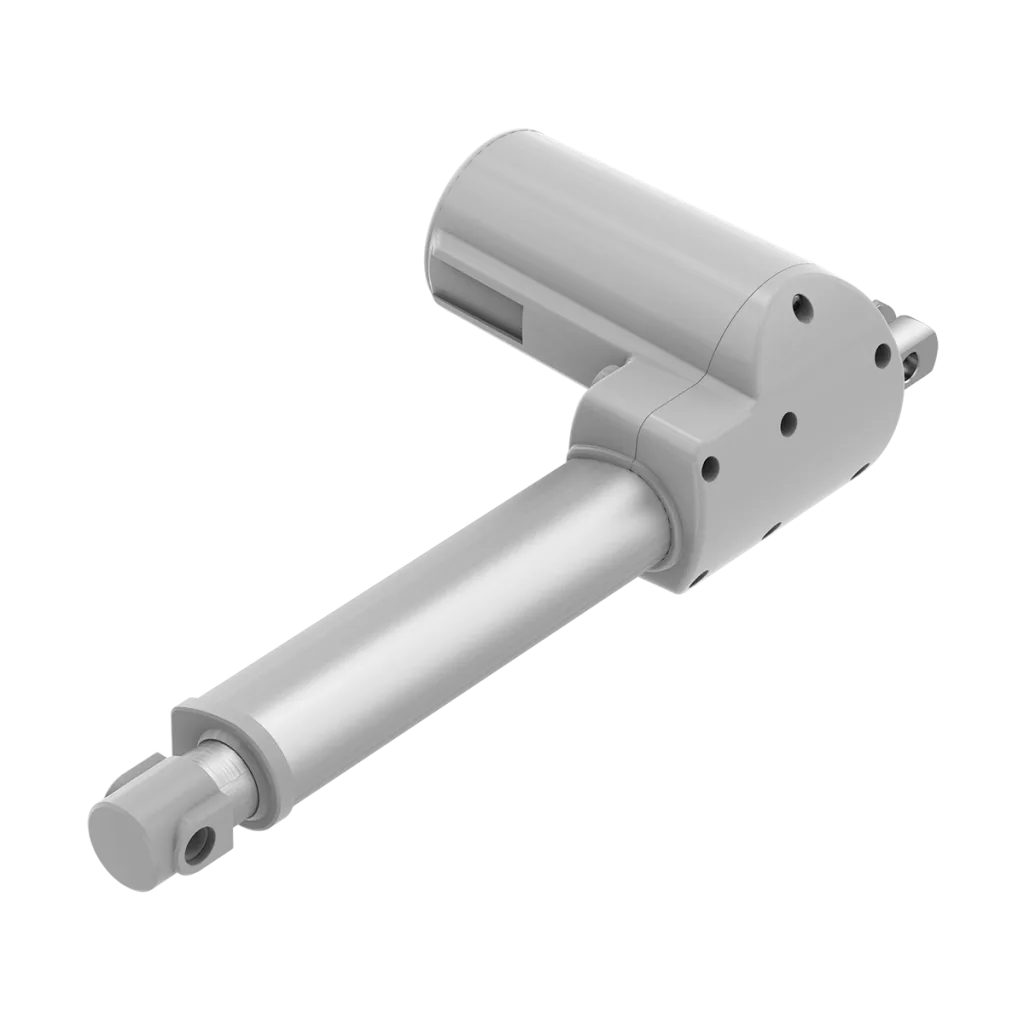
- Угловой (мотор перпендикулярен штоку): самый тихий, подходит, например, для форточек в спальне.
- Параллельный (мотор рядом со штоком): самый распространённый и универсальный, простой, надёжный и компактный.
- Соосный: минимальные габариты при наибольшем ходе, выбирается там, где важна компактность.
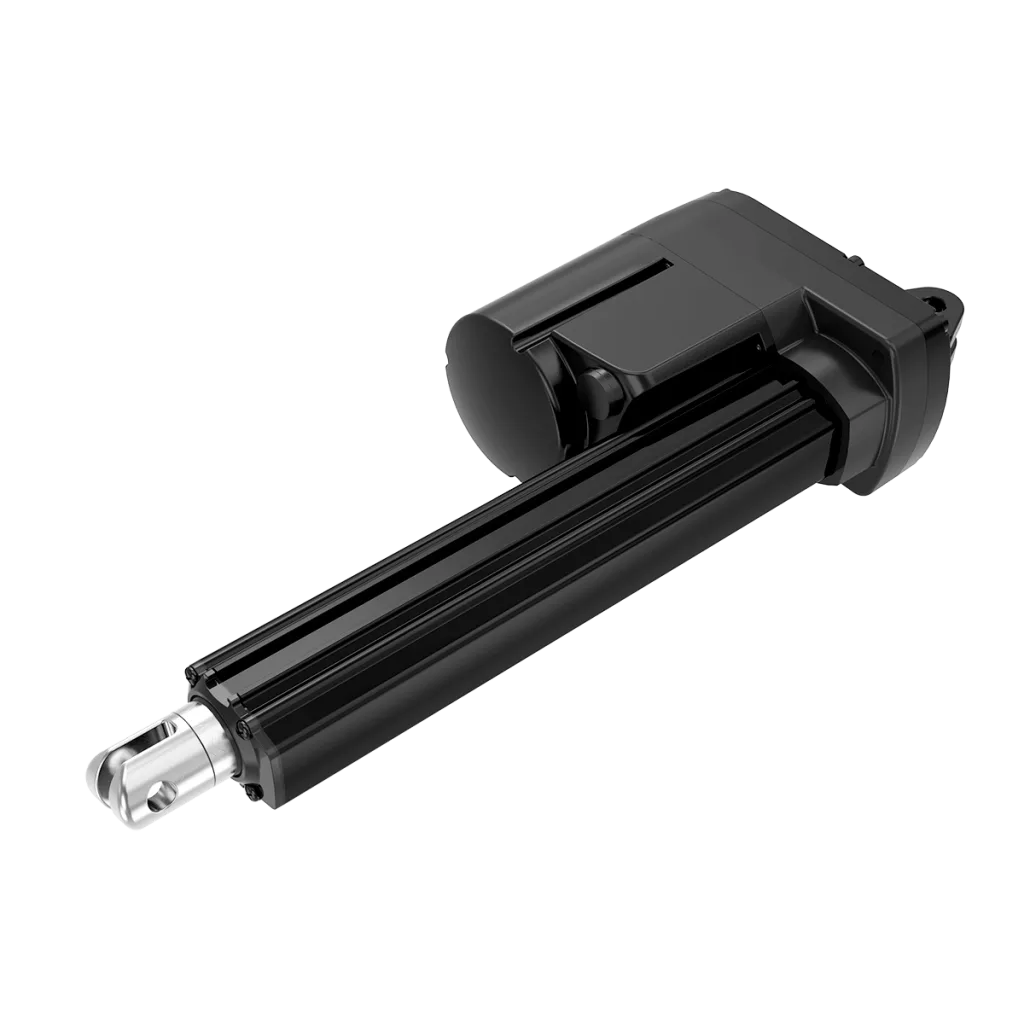
- С усиленным редуктором: наибольший момент, может оснащаться датчиком положения, применяется там, где нужны мощность и точность.
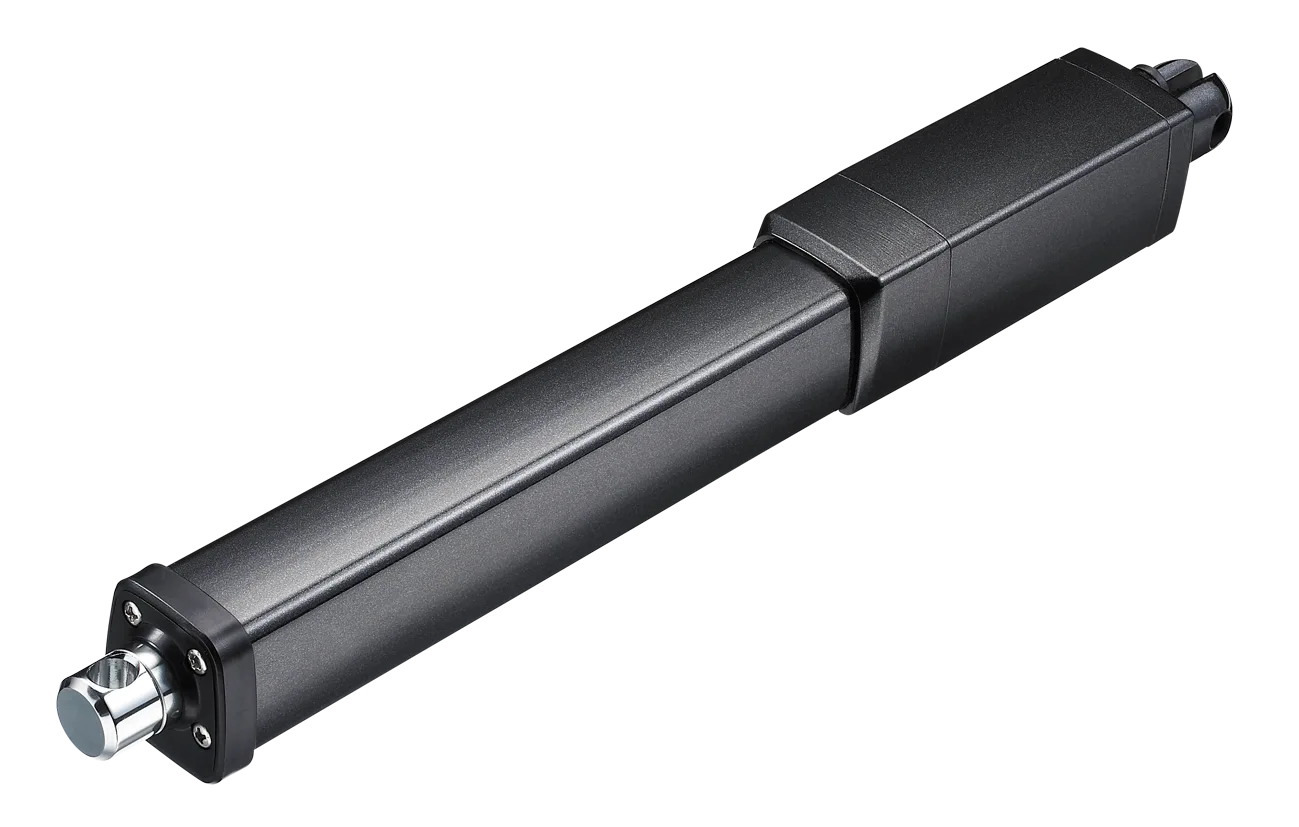
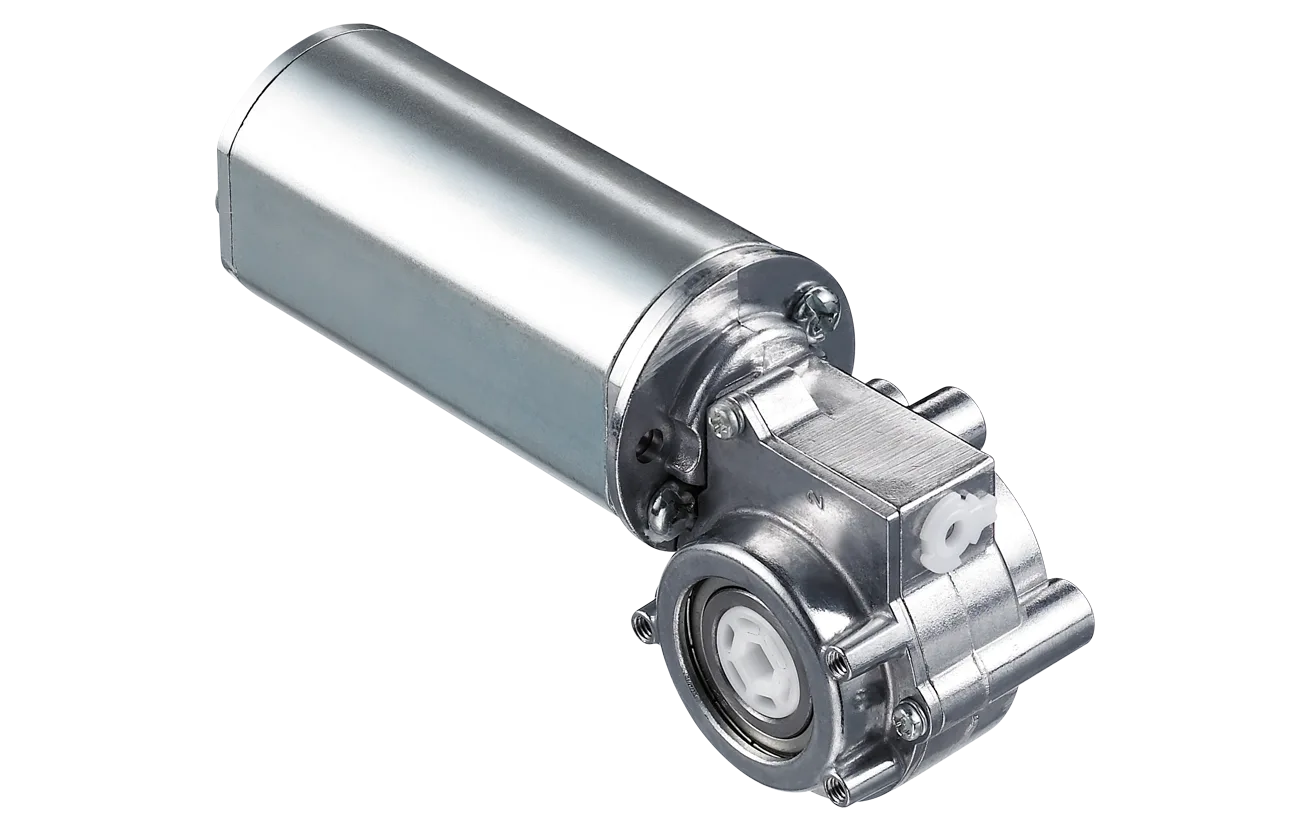
Помимо силовых моделей существуют миниатюрные быстрые приводы для приборов и станков, где важнее скорость и точность. Есть и радиальные приводы, на полный оборот или на сегмент, но встречаются они редко; чаще проще получить вращение из линейного привода с рычагами или шестернями.
Сила, скорость и ход
Внутри каждого типа модели различаются тремя параметрами: максимальным осевым усилием, максимальной скоростью и длиной хода. Ход определяет габарит устройства. Сила и скорость связаны обратной зависимостью: при одинаковой мощности мотора более сильный привод движется медленнее, а разницу задаёт передаточное число редуктора. В типичном модельном ряду усилие меняется от 100 до 1000 Н, а скорость при этом падает с 90 до 5 мм/с.
Подбирать привод впритык к расчётной нагрузке не рекомендуется: лучше нагружать его не более чем на 80 % и соблюдать режим работы и отдыха. Стоит помнить и о том, что с ростом скорости снижается точность позиционирования штока.
Пример: привод 12 В с ходом 50 мм
| Компоновка | мотор параллельно штоку |
| Напряжение питания | 12 В |
| Ход штока | 50 мм |
| Максимальное усилие | 700 Н |
| Максимальная скорость без нагрузки | 10 мм/с |
| Рекомендованный цикл | 2 минуты работы, 18 минут остывания |
Цикл нагрузки особенно важен: такой актуатор не рассчитан на непрерывную работу и большую часть времени должен простаивать.
Подключение
У привода два провода. Красный на плюс и чёрный на минус: шток выдвигается. При обратной полярности шток втягивается, причём сила и скорость от направления не зависят. Переключать полярность можно самодельным H-мостом на реле или мощных транзисторах либо готовым драйвером мотора; второй путь проще, важно лишь взять драйвер с запасом по мощности. Скорость допустимо снижать ШИМ или пониженным напряжением, но мощность при этом тоже уменьшится.
В крайних положениях шток выходит из зацепления с мотором и просто останавливается, не упираясь в корпус. Поэтому для установки в минимум или максимум достаточно крутить мотор чуть дольше, чем нужно: перегрузки не возникнет.
Три способа контроля
- По времени. Зная скорость, рассчитывают длительность включения. Способ годится при малой или заранее известной нагрузке: при осевом усилии более 10 % скорость начинает падать вплоть до остановки. Время можно подобрать опытным путём, следя за стабильностью питания.
- По датчикам. Механические, магнитные или оптические концевики ставят в нужных точках и задают в программе контроллера реакцию на срабатывание. Это вариант для точного позиционирования.
- По току. Измеряя потребляемый ток, можно получить заданное усилие прижатия или тяги и вовремя заметить заклинивание. В ответственных изделиях этот метод сочетают с датчиками.
Для измерения тока мотор подключают через низкоомный токоизмерительный резистор достаточной мощности, обычно в керамическом корпусе. При номинале 0,1 Ом падение напряжения составляет порядка 0,1 В. Усилитель с защитным диодом выдаёт аналоговый сигнал, пропорциональный току; в расчётном примере получается 0,4 В при нагрузке 10 %, 2 В при 50 % и 3,6 В при 90 %. Резистор 0,01 Ом уменьшит потери, но потребует пересчёта схемы и снизит точность.
Реальную схему калибруют: нагружают привод известным грузом, записывают напряжение и строят график либо запоминают одно значение для предельной нагрузки, при котором привод нужно остановить.
Что будет при заклинивании
Привод без контроля нагрузки, упёршись в непреодолимое препятствие, остановится и начнёт греться. Встроенная защита от перегрузки и перегрева есть только у более дорогих моделей. Поэтому там, где заклинивание возможно, используют контроль тока, а как минимум ставят предохранитель подходящего номинала.