Драйверы шаговых двигателей: назначение, виды и выбор
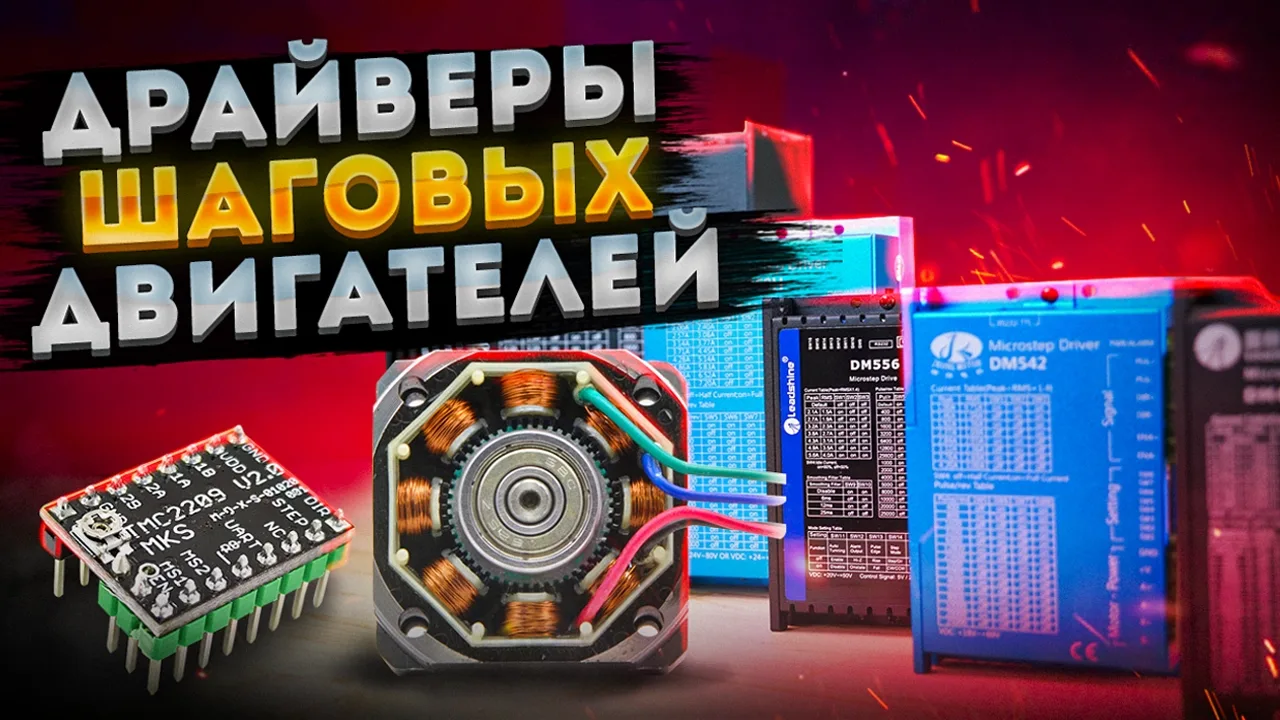
Зачем шаговому мотору драйвер, что такое микрошаг и чем различаются A4988, DRV8825, LV8729, TMC2208 и корпусные модели для станков ЧПУ.
Почему мотором не управляют напрямую
В шаговом двигателе ротор с постоянным магнитом поворачивается вслед за магнитным полем обмоток статора. Если подавать на обмотки импульсы тока в определённом порядке и полярности, поле вращается, а вместе с ним и вал — в нужную сторону и с нужной скоростью.
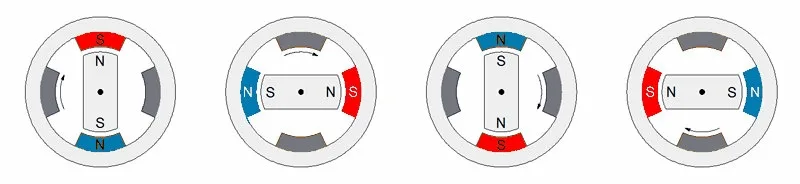
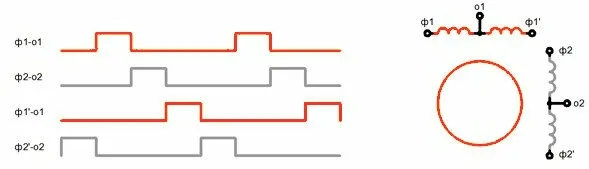
Маломощные моторы можно переключать прямо с выводов микроконтроллера или через сдвиговые регистры. Для мощных нужен силовой H-мост на две катушки с точно подобранными параметрами и защитой от индуктивных выбросов. Кроме того, на один биполярный двигатель уходит минимум четыре вывода, а в 3D-принтере моторов не меньше четырёх — то есть 16 выводов. К этому добавляется нагрузка на процессор, который должен сам формировать все импульсы.
Что делает драйвер
Драйвер берёт на себя управление обмотками. От контроллера ему нужны всего два сигнала: DIR задаёт направление, PUL — команду сделать шаг. На выходе — две пары контактов для катушек A и B.
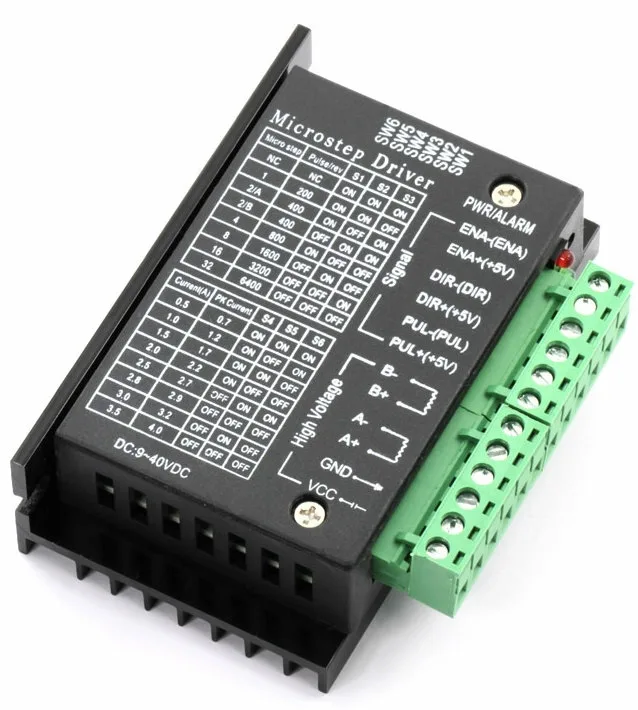
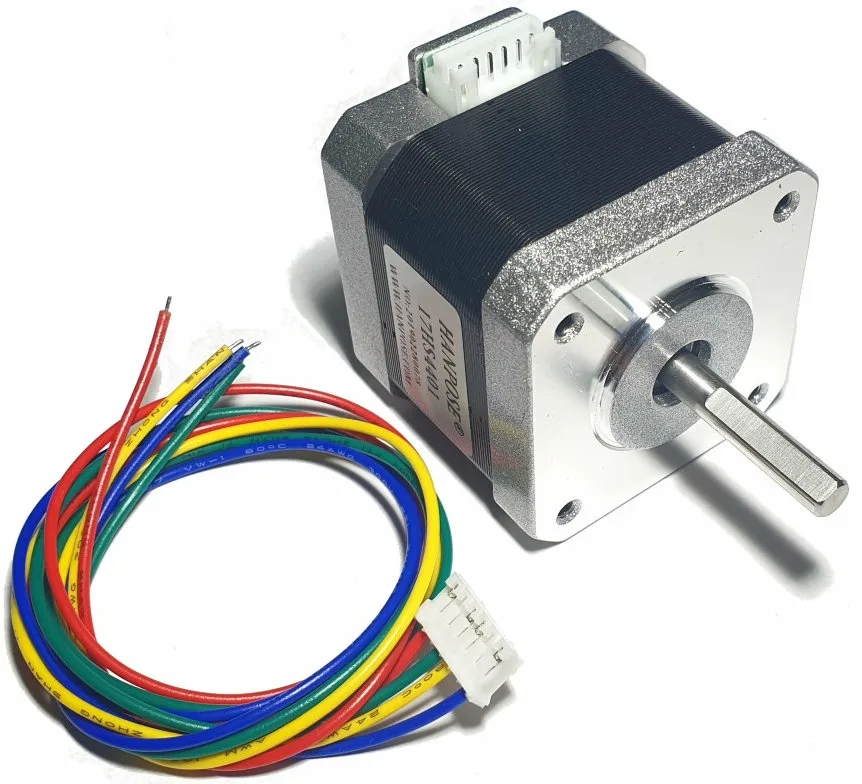
Простейшие драйверы только чередуют полярность обмоток. Мотор при этом вращается рывками, шумит и не развивает полный момент. В режиме полушага между основными положениями появляются промежуточные, когда включены обе обмотки. Если подавать на них напряжение разного уровня, шаг делится ещё мельче — на микрошаги, которых может быть до 256. Чем их больше, тем плавнее и тише ход. Все эти вычисления выполняет драйвер, разгружая контроллер в десятки и сотни раз.
Некоторые модели умеют менять ток в зависимости от нагрузки на вал: это экономит энергию и снижает нагрев и драйвера, и двигателя. Параметры у одних микросхем заданы жёстко, у других настраиваются перемычками, переключателями или программно.
Корпусные драйверы
DM422, DM542, DM556, DM860, TMC2160 и подобные выпускаются в отдельном корпусе. У них большая площадь охлаждения, удобные клеммы и настройка переключателями по таблице, нанесённой на корпус; часть моделей дополнительно настраивается через RS232 или UART. Они рассчитаны на большие токи и длительную тяжёлую работу, поэтому их ставят на токарные и фрезерные станки, манипуляторы и системы автоматизации. В зависимости от класса встречаются подавление резонанса, защита от короткого замыкания обмоток и обратной ЭДС, режим удержания ротора. Для большинства 3D-принтеров такие блоки слишком велики.
Компактные драйверы для 3D-принтеров
| A4988 | до 2 А | до 1/16 | простой и надёжный, но очень шумный |
| DRV8825 | до 2,2 А | до 1/32 | громкий, возможны пропуски шагов |
| LV8729 | до 1,5 А | до 1/128 | тихий и стабильный |
| ST820 | заявлено 6,8 А, реально около 1,5 А | заявлено 1/256 | средний, инвертирован Enable |
| S6128 (SD6128) | до 2,2 А | до 1/128 | умеренный шум |
| TMC2100 / TMC2130 | до 2,5 А | 16, по UART или SPI до 256 | очень тихие, stealthChop |
| TMC2208 | до 2 А | 16, по UART или SPI до 256 | очень тихий, stealthChop |
A4988 — самый простой вариант: ток задаётся подстроечным резистором, деление шага — перемычками, есть защита от КЗ, перенапряжения, перегрузки и перегрева, в комплекте идёт алюминиевый радиатор. Из-за шума он уместен в гараже или мастерской, но не в жилой комнате. DRV8825 немного мощнее и делит шаг мельче, однако работает ещё громче и на высоких скоростях и нагрузках может терять шаги.
LV8729 хорошо подходит для двигателей NEMA 17; небольшой ток не мешает использовать его, например, на оси Z или подаче нити. ST820 не подтверждает заявленных характеристик и не во всех режимах стабилен. S6128 — ровный средний вариант для офисного или учебного принтера.
Серия TMC считается наиболее совершенной для 3D-принтеров. Технология stealthChop обеспечивает очень плавное и тихое движение, а динамическое изменение тока защищает микросхему от лишнего нагрева при сохранении высокого крутящего и удерживающего момента. Для любительских и полупрофессиональных принтеров оптимальным универсальным выбором называют TMC2208.
На что смотреть при выборе
Для принтера важны совместимость с материнской платой и соответствие двигателям по току и напряжению. Для домашней машины существенны тишина и плавность хода. Мощным станкам ЧПУ подбирают корпусные драйверы под конкретную нагрузку.
Ток требует настройки. Слишком низкий приводит к пропуску шагов и дефектам печати, слишком высокий — к перегреву драйвера и мотора и сокращению их ресурса.
Замена драйверов на более тихие
Возможность апгрейда зависит от платы: драйверы должны быть съёмными, а расположение выводов нового модуля — совпадать со старым. После замены ток регулируют заново. Если плата не позволяет, остаётся менять её целиком.
Когда обновить все каналы не получается, начинают с осей X и Y: на них приходится около 90% работы, тогда как ось Z и подача нити движутся реже и медленнее. Это справедливо для классической кинематики; в дельта-принтерах все три привода равнозначны и обновляются вместе.
О пользе сглаживающих модулей TL-Smoother единого мнения нет. Их эффект зависит от драйверов, двигателей и блока питания: с качественными компонентами, уже имеющими встроенную защиту, разницы может не быть, а на дешёвых или изношенных некоторое улучшение возможно.